Archivi categoria: i miei allievi

Pensieri semplici – forse togliere lo smartwatch può aiutare

Sono arrivato in quel periodo dell’anno in cui uso togliere lo smartwatch e lo sostituisco in genere con un orologio analogico che mi indica solo data e ora. È un modo per distaccarmi dalla frenesia dell’informazione recapitata in tempo reale, del controllo della quantità di passi o del numero di battiti cardiaci. Necessità di vita slow. Questo atteggiamento è un’abitudine che in genere inizia con l’estate. In questi giorni riflettevo se non è il caso di togliere l’orologio in molte delle mie attività sia di lavoro che di studio o ancora di sport durante altri periodi dell’anno.

Il tempo e la sua gestione è qualcosa di cui discuto spesso con gli studenti: tempo dedicato allo studio, tempo per svolgere un progetto, tempo da dedicare allo sport, il tempo visto per giungere ad un risultato positivo per noi.

Ritengo che il successo di un qualsiasi tipo di allenamento sia esso fisico o mentale non si possa basare sul tempo che si trascorre ad allenarsi, ma piuttosto sul numero di esercitazioni di qualità e ripetizioni effettuate: in pratica, su quanti nuovi collegamenti mentali abbiamo sviluppato nel nostro cervello con l’allenamento.

Tutto ciò potrà sembrare un pensiero semplice ma scriverlo aiuta è ciò che ripeto ai ragazzi: “esplicita su carta l’idea, non vergognarti se qualcuno la riterrà semplice o infantile, la somma di mattoncini semplici di pensiero può far nascere soluzioni interessanti“.

Quindi esplicitiamo.
L’attività che voglio sperimentare su me stesso e successivamente con gli studenti, è quella di non misurare il tempo per svolgere l’attività, ma piuttosto impormi il numero di ripetizioni degli esercizi. Invece di pensare “Praticherò esercizi di apnea per 60 minuti”, dovrò dirmi “voglio eseguire almeno 5 percorsi da 50 metri di apnea in vasca“. Per un tennista potrei dire, invece di pianificare di colpire le palle per un’ora cercando di mantenerla in campo, puntare a realizzare venticinque colpi di alta qualità con la racchetta. Invece di studiare un libro di testo ed impormi di farlo in un’ora, forse è meglio creare delle flashcard e valutare gli sforzi fatti. Quindi forse meglio non farsi prendere dall’ansia del trascorrere del tempo. Per innescare questo atteggiamento di studio forse, come spesso uso dire, potrebbe servire: “praticare il più possibile il minimalismo mentale” ovvero concentrarsi sull’essenziale, anche se solo per pochi minuti e calcolare i progressi in termini di ciò che realmente conta: sforzi e ripetizioni.

Qualcuno potrebbe dirmi: “ma non sei tu che parli della Tecnica del Pomodoro per studiare e lavorare?”

Certo che sì, ma la tecnica del pomodoro serve per:

  • comprendere quanto tempo mi necessita per concludere un’attività;
  • per avere percezione di quanto tempo impiego per svolgere un’attività.

L’alternanza di tempi di lavoro e pause imposti del metodo, serve per aumentare la concentrazione, ridurre distrazioni e stanchezza, non nasce solo per avere un timer che ci ricorda quanto tempo stiamo dedicando all’attività. Imparerò a prevedere tempi e sforzi per svolgere uno specifico lavoro, sarà quindi con l’esercizio che capirò, in anticipo, in una fase successiva, quanto tempo serve per svolgere una specifica attività.

Quindi:

  • orologio sì, per imparare a gestire tempi e sforzi e ridurre ansia e stanchezza;
  • orologio no, per imporci di svolgere l’attività entro un certo tempo.

Se poi a qualcuno gli venisse in mente di dirmi: “si però io potrei avere dei vincoli di tempo per svolgere l’attività”

Io risponderei che ogni studente ha tempi e modi diversi per apprendere quindi non ha alcun senso imporre l’uso di un orologio per standardizzare la lunghezza delle fasi di studio.

Quindi togliere l’ansia dai tempi della prestazione di studio è necessario per costruire una vera competenza, col tempo si imparerà a prevedere tempi e sforzi.

Come strutturare tutto ciò a scuola… datemi tempo che devo pensarci 😉

P.S. Il post è dedicato ad alcuni docenti un po’ sprovveduti che usano adottare, sia nella valutazione che nella gestione del tempo, un atteggiamento da “ragionieri” nei confronti degli studenti.

Buon Making mentale a tutti 🙂
Costruiamo EduRobot Black Panther – kit robotico didattico multipiattaforma

Un robot che costa meno di un libro.

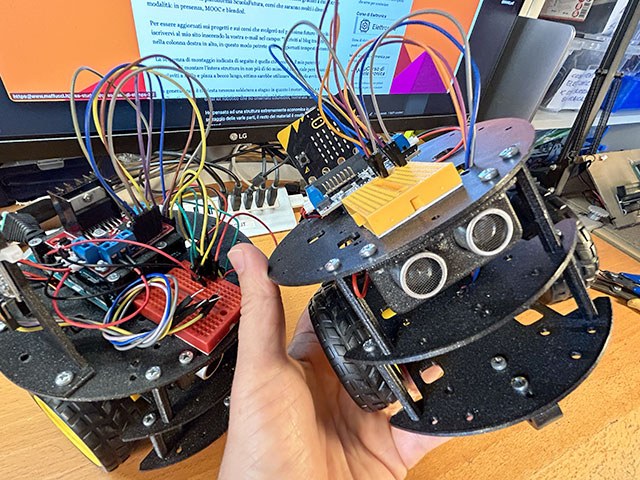
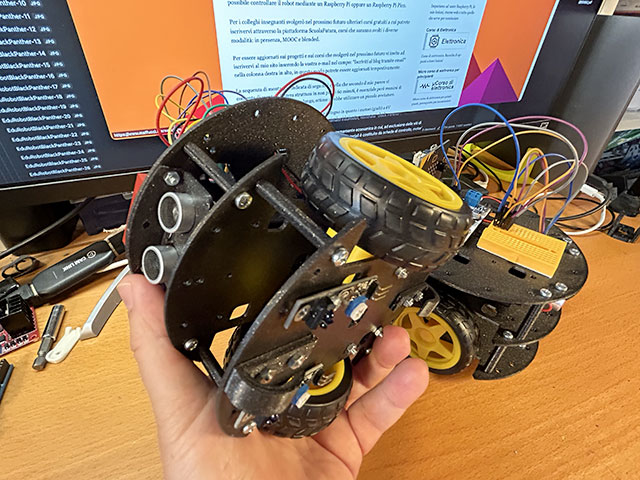
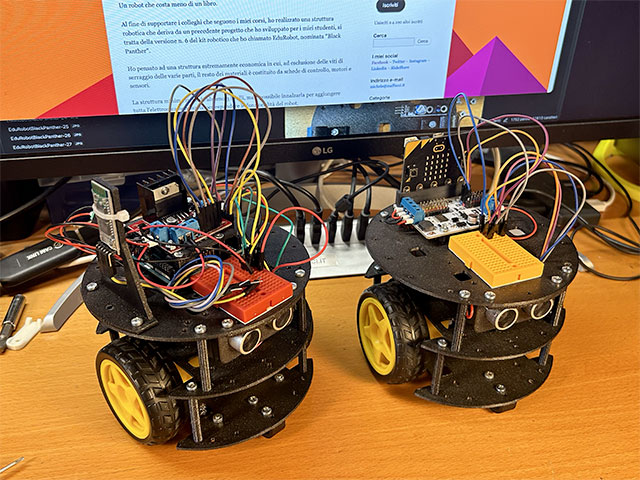
Al fine di supportare i colleghi che seguono i miei corsi, ho realizzato una struttura robotica che deriva da un precedente progetto che ho sviluppato per i miei studenti, si tratta della versione n. 6 del kit robotico che ho chiamato EduRobot, nominata “Black Panther”.

Ho pensato ad una struttura estremamente economica in cui, ad esclusione delle viti di serraggio delle varie parti, il resto dei materiali è costituito da schede di controllo, motori e sensori.

La struttura minima richiede almeno 3 livelli, ma è possibile innalzarla per aggiungere tutta l’elettronica necessaria per espandere le funzionalità del robot.

Tutti gli elementi sono stati stampati in 3D ed il materiale scelto è il PLA.

I costi complessivi di stampa, viti di serraggio e dadi, non supera i 10€.

Per prelevare i sorgenti per la stampa 3D seguire il link sulla mia pagina su Thingiverse.

Le funzioni che possono essere programmate sono le medesime dei più blasonati kit robotici in commercio, pertanto se la vostra scuola ha acquistato una stampante 3D, sarà sufficiente una manciata di elettronica a basso costo per realizzerete robot assolutamente inclusivo, sia per il portafoglio delle famiglie degli allievi che di quelle del docente.

Il cilindro di occupazione del robot ha un diametro di 135 mm e i motori sono esattamente centrati rispetto alla base del cilindro.

Per evitare spese aggiuntive al posto delle caster ball ho preferito utilizzare un elemento dotato di superficie curva, ovviamente tale elemento se lo desidera può essere sostituito da una caster ball metallica.

Sul terzo livello del robot sono stati già inseriti fori per fissare i microcontrollori: Arduino UNO R3 e BBC micro:bit e computer Raspberry Pi 3 o 4.

Sempre sul terzo livello nel caso si desidera utilizzare un BBC micro:bit, è possibile fissare una scheda motorbit.

Nel caso il controllo avvenisse con Arduino UNO R3 la scheda di controllo motori è costituita da un L298N che andrà impilato sulla scheda Arduino, secondo quanto indicato nel tutorial che segue.

Nei kit di base sul 3’ livello viene utilizzata una minibreadboard per facilitare la connessione tra i vari dispositivi elettronici.

Per entrambe le versioni il robot è dotato di un sensore ad ultrasuoni HC-SR04 fissato alla struttura. Per la valutazione della distanza dell’ostacolo si è preferito evitare l’utilizzo di un servomotore che facesse ruotare il sensore ad ultrasuoni al fine di ridurre i costi. La rotazione che valuta la distanza dell’ostacolo più vicino verrà svolta ruotando l’intero robot rispetto al suo baricentro.

Il robot è dotato di due sensori ad infrarossi da impiegare per la realizzazione di un robot segui linea.

Nella versione con scheda Arduino UNO R3 sarà possibile effettuare un controllo mediante scheda Bluetooth HC-05, il cui supporto potrà essere fissato sul terzo piano del robot.

Di seguito la lista dei materiali e le relative fotografie che ne dettagliano la costruzione delle parti meccaniche e delle schede, non viene dettagliata la connessione elettrica tra le parti e la programmazione, per ora riservato ai colleghi che frequentano o frequenteranno i miei corsi, ma molto probabilmente nel prossimo futuro, con un po’ di calma lavorativa estenderò a tutti la parte di spiegazione elettronica e programmazione.

Sto sviluppando corsi in cui mostro come, usando la medesima struttura robotica, sarà possibile controllare il robot mediante un Raspberry Pi oppure un Raspberry Pi Pico.

Per i colleghi insegnanti svolgerò nel prossimo futuro ulteriori corsi gratuiti a cui potrete iscrivervi attraverso la piattaforma ScuolaFutura, corsi che saranno svolti i diverse modalità: in presenza, MOOC e blended.

Per essere aggiornati sui progetti e sui corsi che svolgerò nel prossimo futuro vi invito ad iscrivervi al mio sito inserendo la vostra e-mail nel campo: “Iscriviti al blog tramite email” nella colonna destra in alto, in questo modo potrete essere aggiornati tempestivamente.

La sequenza di montaggio indicata di seguito è quella che secondo il mio parere vi consente di montare l’intera struttura in non più di 60 minuti, è essenziale però munirsi di cacciaviti a stella e pinza a becco lungo, ottimo sarebbe utilizzare un piccolo avvitatore.

In generale non è richiesta nessuna saldatura a stagno in quanto i motori (gialli) a 6V utilizzati possono essere acquistati anche con cavi già saldati, attenzione però che la connessione tra motore e cavi elettrici potrebbe essere delicata, pertanto si consiglia di serrare i cavi mediante una fascetta stringicavi, come dettagliato di seguito.

Se è necessario prolungare la lunghezza dei cavi è possibile adottare diversi metodi, quello che preferisco è l’utilizzo di connettori wago che possono essere acquistati con diverso numero di fori, nel caso di questo kit robot sono sufficienti wago da 3 fori.

Ovviamente, nel caso di rotture o disconnessione dei cavi dai poli del robot bisognerà per forza ricorrere alla saldatura a stagno. 

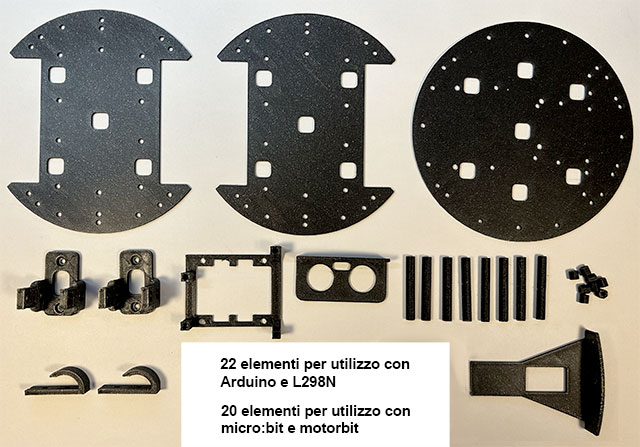
La fotografia che segue mostra tutti gli elementi da stampare in 3D per le due versioni di robot.

Di seguito elenco materiali e sequenza di montaggio.

Continua a leggere→

BBC micro:bit – usare un sensore DHT 22

Durante il mio ultimo corso sulla realizzazione di mini serre indoor, ho fornito ai corsisti le competenze di base per usare una serie di sensori controllati dal micro:bit. Alcuni colleghi possedevano kit generici di componentistica elettronica tra cui sensori non disposti PCB board, pertanto per alcuni non erano presenti quei componenti che permettevano l’interfacciamento al microcontrollore. È il caso ad esempio del DHT22 sensore di temperatura è umidità relativa che ha una modalità di utilizzo molto simile al più noto ed economico DHT11.

Le caratteristiche tecniche dei due sensori sono indicate di seguito:

DHT11 DHT22
Intervallo di temperatura 0 to 50 ºC +/-2 ºC -40 to 80 ºC +/-0.5ºC
Intervallo di umidità 20 to 90% +/-5% 0 to 100% +/-2%
Risoluzione Umidità: 1%
Temperatura: 1ºC
Umidità: 0.1%
Temperatura: 0.1ºC
Tensione di funzionamento 3 – 5.5 V DC 3 – 6 V DC
Corrente di funzionamento 0.5 – 2.5 mA 1 – 1.5 mA
Periodo di campionamento 1 secondo 2 secondo

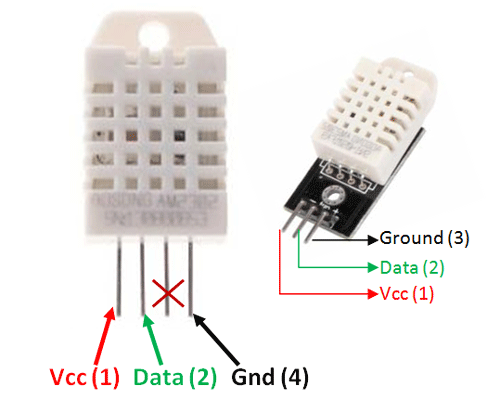
Il sensore DHT22 può essere acquistato nelle due modalità: su PCB board oppure in modalità solo componente come indicato nell’immagine che segue:

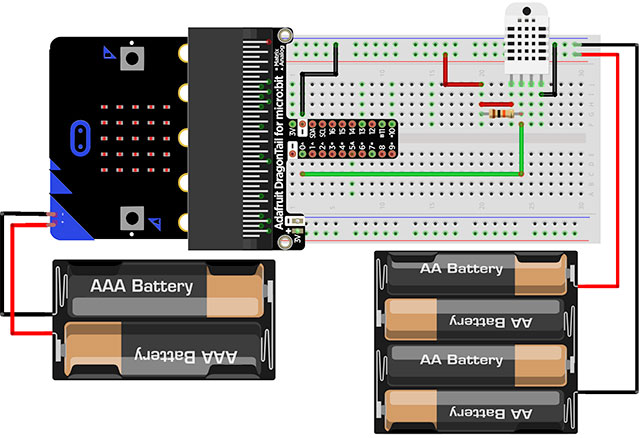
Il DHT22 per poter funzionare necessità di un resistore di pull-up che nella versione PCB è già presente. Nel caso si dispone del solo sensore è necessario aggiungere un resistore tra i 5k ohm e i 10k ohm connesso come nell’immagine che segue:

La modalità di utilizzo del sensore con il micro:bit è estremamente semplice e richiede solamente l’installazione di un’estensione che potrete cercare facendo clic su “Extensions” ed inserendo nel campo di ricerca dht22. L’estensione sarà DHT11_DHT22 in grado di gestire sia il DHT11 che il DHT22.

Seguire il link per consultare la pagina di riferimento dell’estensione utilizzata.

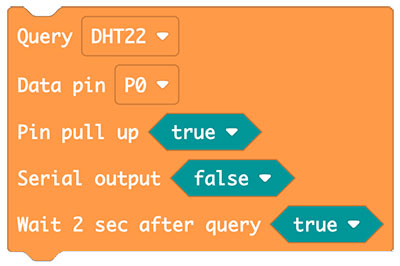
Come potrete leggere l’istruzione di configurazione riportata nell’immagine che segue è costituita da una serie di campi:

  • Query: permette la selezione del tipo di sensore, DHT11 o DHT22
  • Data pin: è il pin del micro:bit a cui dovremo connettere il pin data del DHT22
  • Pin pull-up: indica se presente il resistore di pull-up nel nostro caso dovrà essere impostato a true. Nel caso fosse impostato a false verrà utilizzato il resistore di pull-up interno del micro:bit che è di circa 13 K ohm.
  • Serial output: stabilisce se si vuole un output sulla serial monitor, false non mostra i dati, true li mostra
  • Wait 2 sec after query: se impostato su true consente di fissare l’intervallo tra due interrogazioni al sensore a 2 secondi, lasciare questa impostazione. È importante non ridurre questo intervallo altrimenti il sensore non riuscirà a fornirci la misura.

Durante la comunicazione tra sensore e micro:bit viene effettuato un controllo di eventuali errori di comunicazione, se ciò accade leggerete in output il codice di errore -999 se l’errore persiste per più secondo molto probabilmente il problema è di carattere elettivo, nella maggior parte dei casi una connessione mancante o errata connessione elettrica tra i dispositivi.

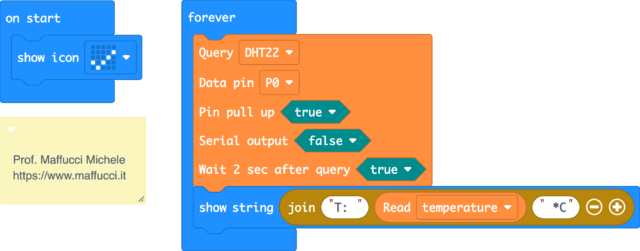
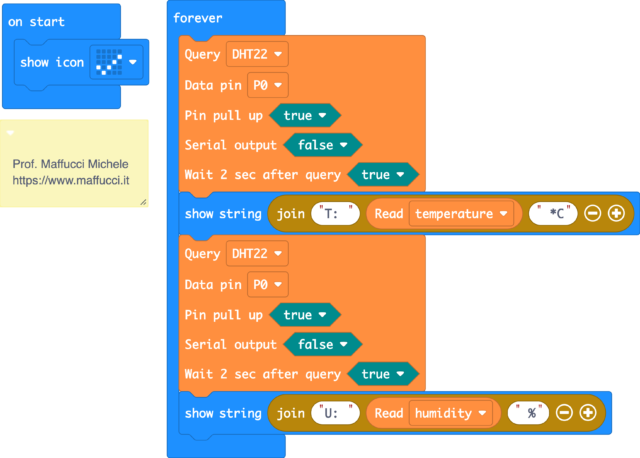
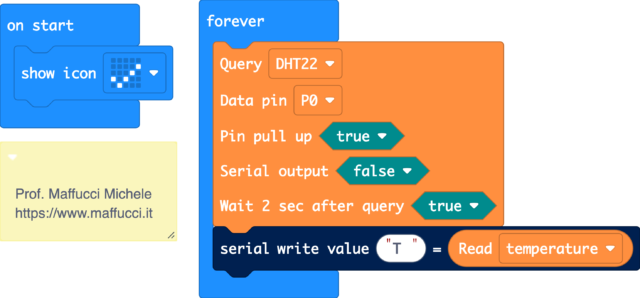
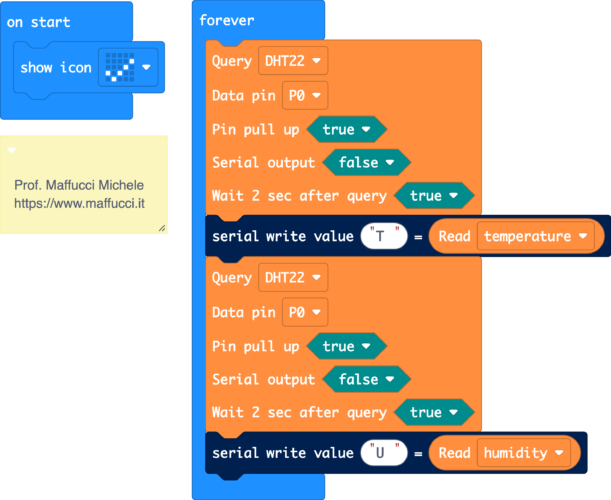
Aggiungo alcuni programmi che mostrano il funzionamento del DHT22.

Stampa su display della temperatura rilevata:

Link al programma.

Stampa su display della temperatura e dell’umidità rilevata:

Link al programma.

Stampa su Serial Monitor della temperatura rilevata:

Link al programma.

Stampa sulla serial monitor temperatura ed umidità rilevata:

Link al programma.

Buon Making a tutti 🙂

Pensieri da Prof. – Per comprendere un argomento, prova ad insegnarlo

L’ultimo mese di scuola vissuto in Laboratorio Territoriale è stato estremamente faticoso ma pieno di soddisfazioni per aver visto nascere oggetti furori dal comune, rispetto e supporto reciproco tra studenti tutti concentrati su progetti di maturità o progetti di fine anno scolastico. Mi sono chiesto come tutto ciò fosse stato possibile e credo di non sbagliare dicendo che il far vivere studenti di età diversa per più ore al giorno che si supportano a vicenda abbia permesso di far comprendere loro il valore dell’insegnamento.

Spesso si tende a raggruppare gli studenti per età e competenze: sedicenni in un gruppo, diciottenni in un altro oppure più semplicemente per classe, invece, in molte accademie di talenti si preferisce un ambiente comune, dove studenti di diverse età si mescolano, permettendo un processo di apprendimento reciproco. Ad esempio, ho osservato una sessione di allenamento di calcio vicino casa mia, che coinvolgeva una grande quantità di ragazzi dai sette ai sedici anni. Ciascun giocatore più esperto era affiancato a uno più giovane per istruirlo sulle tecniche del gioco. Questo tipo di approccio è comune anche in molte rinomate scuole montessoriane, dove classi di diverse età interagiscono, creando opportunità per gli studenti più grandi di insegnare a quelli più giovani.

Senza accorgermene il metodo organizzativo che ho adottato risulta efficace poiché, trasmettere un’abilità a qualcuno, permette di comprenderla a un livello più profondo. Inoltre, l’interazione tra fasce d’età diverse fornisce ai più giovani un esempio tangibile da seguire e sviluppa l’empatia nei più grandi. Sono convinto che quando assisti qualcuno nel superare una difficoltà, migliorano anche le tue capacità di affrontare gli ostacoli e migliori anche le tue capacità relazionali. Pertanto, il detto “Chi non sa, insegna” potrebbe essere rivisitato in “Coloro che sono in grado di insegnare, sanno farlo meglio”.

Buon fine anno scolastico a tutti 🙂

Vita in Laboratorio Terriotriale – Un contest per recuperare e rimotivare

In questa settimana sto seguendo alcuni allievi di classe 5′ in attività di PCTO presso il Lab. Territoriale, hanno il compito di ottimizzare alcuni processi di lavoro in laboratorio, però mercoledì scorso un’urgenza didattica ha deviato la loro attività principale, si sono cimentati nella progettazione e realizzazione di un mini hackaton di rimotivazione nei confronti di una classe 2′ problematica soprattutto dal punto di vista disciplinare.
L’oggetto del contest è stato lo svolgimento di un’attività laboratoriale usando una metodologia ludica centrata su un piccolo argomento di elettrotecnica. Tutto il modulo è stato progettato in modalitò lean organization. I ragazzi in PCTO hanno pensato ad un kit che abbiamo chiamato: “smart hackaton rimotivazionale” un oggetto didattico adattabile all’argomento desiderato, di breve durata (55 min), tutto documentato e reso procedura. Il progetto ha preso in considerazione diverse componenti tra cui:

  • dinamica di gioco
  • tempi di progetto ed esecuzione attività: dalla spiegazione, al tipo di rapporto tra tutor ed allievi, modalità per effettuare la premiazione, tecniche di coinvolgimento e modalità per innescare empatia con gli allievi e molto altro
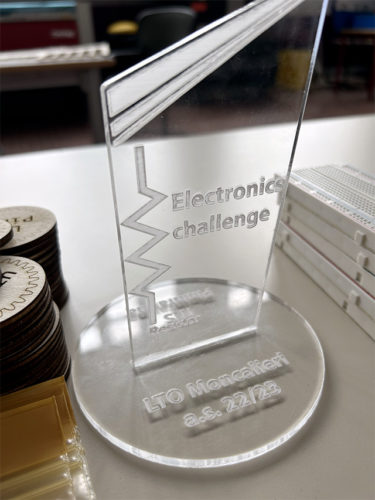
  • progettazione degli elementi fisici a supporto dell’attività, ad esempio: le LTO coin da spendere per avere vantaggi nell’attività (uso degli strumenti di misura), schede di lavoro, premio finale (coppa)

Quindi tempi precisi, in 55 miunti: 3 minuti di presentazione dell’attività da parte del docente (io), 10 minuti di richiamo teorico da parte degli allievi tutor (alllievi in PCTO), 5 minuti per la spiegazione del gioco 30 di gioco e 7 minuti per la premazione e mio sermone finale.

Nelle prossime settimane espliciterò tutto il processo in un documento che in via sperimentale sarà sottoposto ai mie colleghi neoassunti che seguiranno l’attività di formazione che condurrò e poi diventerà parte integrante del processo di attività laboratoriale che svolgo da sempre.

Presto online ulteriori dettagli.

P.S.
La cosa più bella?
Al termine dell’attività, nei 7 minuti che mi sono stati concessi dai miei studenti di 5′ ho aggiunto:

ragazzi spero di ritrovarvi in laboratorio insieme per imparare divertendoci e voglio darvi ancora due indicazioni:

    1. sistemiamo insieme il laboratorio, lasciamolo in ordine e pulito
    2. baci ed abbracci a tutti

… alcuni allievi hanno preteso l’abbraccio 🙂

Un grazie a: Francesco, Andrea, Gianluca, Alessandro