Archivi categoria: i miei allievi

Esercitazione 1 – Pulsante singolo con antirimbalzo, doppio clic, pressione lunga e timeout

Allenamento per l’esame di maturità
Percorso di laboratorio con Arduino per studenti di quinta ITIS
Obiettivo didattico

Realizzare una piccola interfaccia utente con un solo pulsante. Il sistema deve riconoscere una pressione breve, un doppio clic, una pressione lunga e un timeout di inattività. L’attività allena la gestione degli eventi, l’antirimbalzo software e l’uso di millis() senza bloccare il programma.

Nota importante

La comprensione del funzionamento di questo esercizio permetterà lo svolgimento in autonomia dell’esercizio aggiuntivo che trovate al fondo di questa scheda di lavoro.

Materiali suggeriti

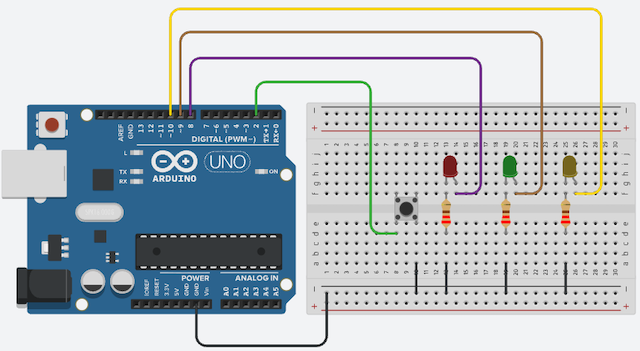
  • Arduino UNO R3 o UNO R4;
  • 1 pulsante;
  • 3 LED;
  • 3 resitori (per i LED);
  • breadboard;
  • cavetti jumper.

Schema di collegamento
Richiamo teorico

Per leggere correttamente un pulsante reale bisogna evitare il rimbalzo dei contatti. Si usa quindi una variabile con l’ultima lettura, una temporizzazione di stabilizzazione e una logica a eventi. Con millis() si misura il tempo senza usare delay(), così il programma può continuare a controllare altri compiti.

Schema logico dell’attività

Il programma legge continuamente il pulsante. Se la lettura cambia, attende il tempo di debounce. Quando il livello è stabile, riconosce pressione e rilascio. Dal tempo trascorso ricava l’evento: clic breve, doppio clic oppure pressione lunga. Se non accade nulla per molti secondi, attiva un LED di timeout.

Diagramma di flusso
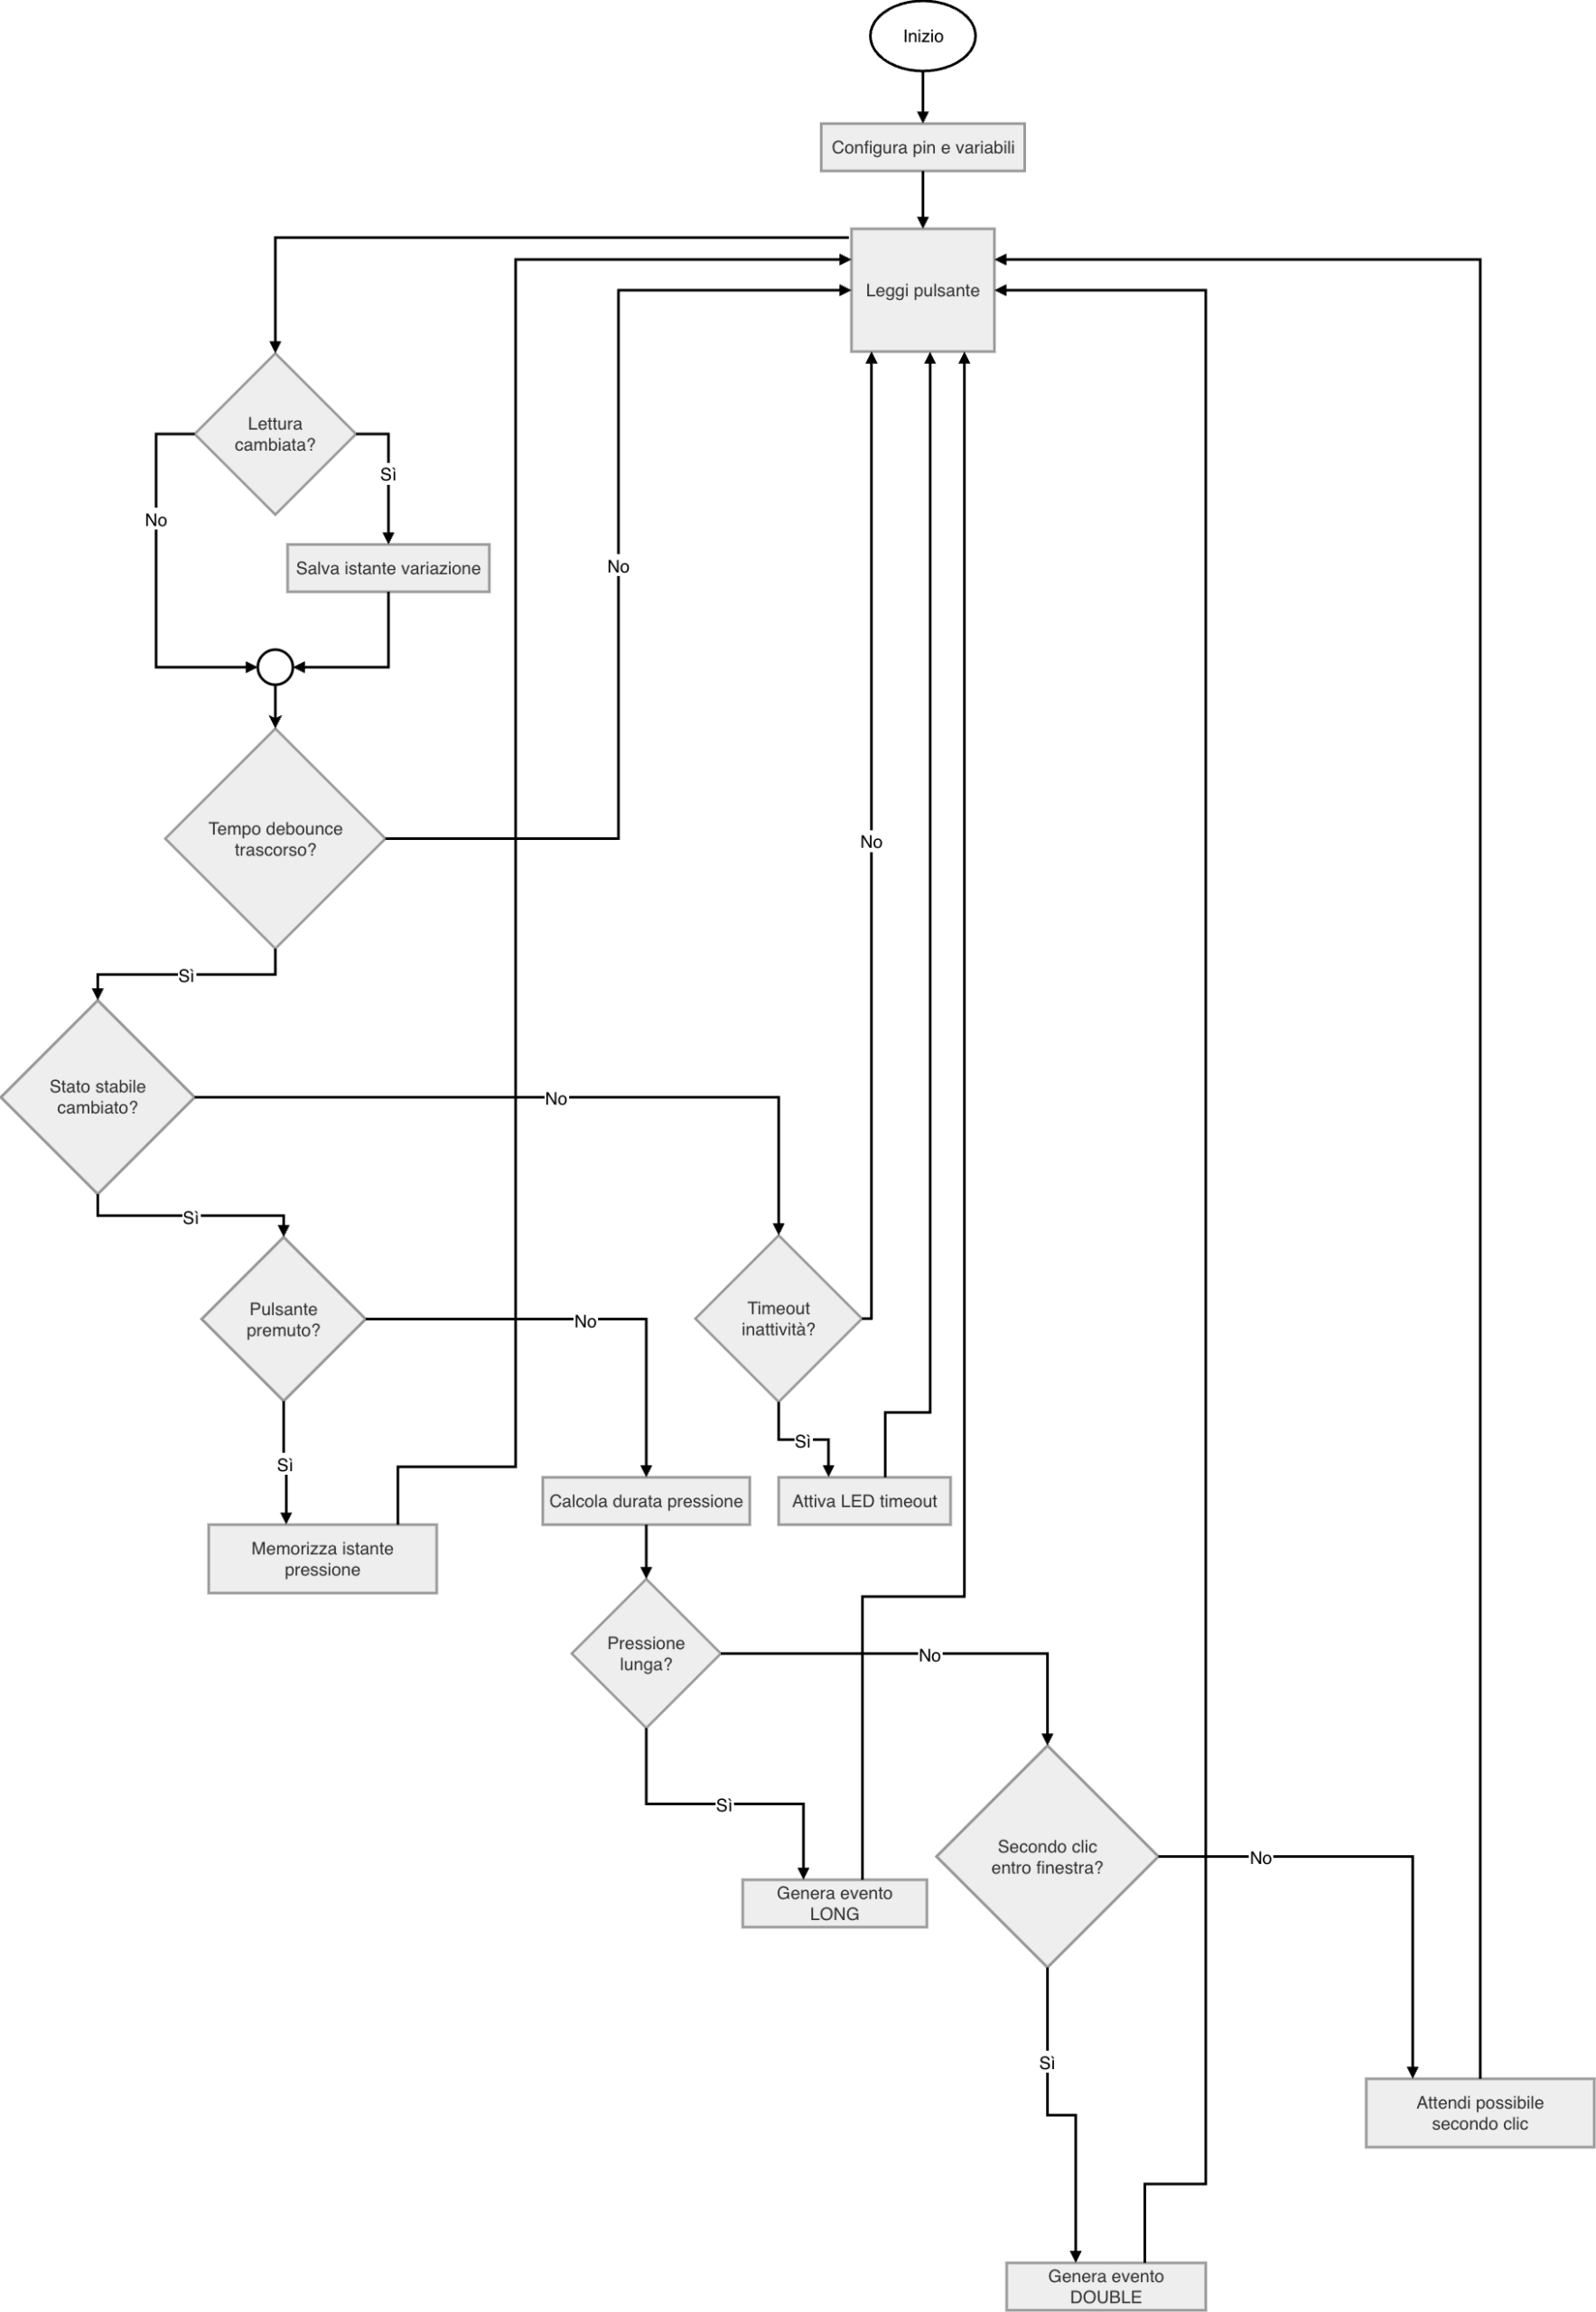
Diagramma di flusso Mermaid

Ricordo che per realizzare il diagramma di flusso, copiate il codice Mermaid seguendo le indicazioni della lezione: Progettare bene, programmare meglio: diagrammi di flusso – cos’è il formato Mermaid? – Lezione 2/5

flowchart TD
    A[Inizio] --> B[Configura pin e variabili]
    B --> C[Leggi pulsante]
    C --> D{Lettura cambiata?}
    D -- Sì --> E[Salva istante variazione]
    D -- No --> F{Tempo debounce trascorso?}
    E --> F
    F -- No --> C
    F -- Sì --> G{Stato stabile cambiato?}
    G -- No --> H{Timeout inattività?}
    G -- Sì --> I{Pulsante premuto?}
    I -- Sì --> J[Memorizza istante pressione]
    I -- No --> K[Calcola durata pressione]
    K --> L{Pressione lunga?}
    L -- Sì --> M[Genera evento LONG]
    L -- No --> N{Secondo clic entro finestra?}
    N -- Sì --> O[Genera evento DOUBLE]
    N -- No --> P[Attendi possibile secondo clic]
    H -- Sì --> Q[Attiva LED timeout]
    H -- No --> C
    J --> C
    M --> C
    O --> C
    P --> C
    Q --> C

Programma

/*
  Prof. Maffucci Michele
  Esercizio 1: Pulsante singolo con antirimbalzo, doppio clic, pressione lunga e timeout
*/


// ---------------------------
// Definizione dei pin usati
// ---------------------------
const int PIN_PULSANTE = 2;
const int PIN_LED_BREVE = 8;
const int PIN_LED_DOPPIO = 9;
const int PIN_LED_TIMEOUT = 10;

// ---------------------------
// Costanti temporali
// ---------------------------
const unsigned long TEMPO_DEBOUNCE = 30;
const unsigned long SOGLIA_PRESSIONE_LUNGA = 800;
const unsigned long FINESTRA_DOPPIO_CLICK = 350;
const unsigned long TEMPO_TIMEOUT = 5000;

// ---------------------------
// Variabili per antirimbalzo
// ---------------------------
int ultimaLetturaGrezza = HIGH;
int statoStabile = HIGH;
unsigned long istanteUltimaVariazione = 0;

// ---------------------------
// Variabili per eventi utente
// ---------------------------
bool attesaSecondoClick = false;
unsigned long istantePrimoClick = 0;
unsigned long istantePressione = 0;
unsigned long ultimoEventoUtente = 0;

void setup() {
  // Il pulsante usa la resistenza interna di pull-up.
  pinMode(PIN_PULSANTE, INPUT_PULLUP);

  // I tre LED rappresentano tre eventi diversi.
  pinMode(PIN_LED_BREVE, OUTPUT);
  pinMode(PIN_LED_DOPPIO, OUTPUT);
  pinMode(PIN_LED_TIMEOUT, OUTPUT);

  // All'avvio tutti i LED sono spenti.
  digitalWrite(PIN_LED_BREVE, LOW);
  digitalWrite(PIN_LED_DOPPIO, LOW);
  digitalWrite(PIN_LED_TIMEOUT, LOW);

  // La seriale aiuta a vedere quale evento viene riconosciuto.
  Serial.begin(9600);

  // Salvo il tempo iniziale come ultimo evento.
  ultimoEventoUtente = millis();
}

void loop() {
  // Leggo il pulsante in forma grezza.
  int letturaCorrente = digitalRead(PIN_PULSANTE);

  // Se la lettura è cambiata rispetto alla precedente,
  // aggiorno il tempo della variazione.
  if (letturaCorrente != ultimaLetturaGrezza) {
    istanteUltimaVariazione = millis();
    ultimaLetturaGrezza = letturaCorrente;
  }

  // Se il segnale è stabile da abbastanza tempo,
  // posso considerarlo affidabile.
  if ((millis() - istanteUltimaVariazione) >= TEMPO_DEBOUNCE) {

    // Se anche lo stato stabile è cambiato, ho un nuovo evento.
    if (letturaCorrente != statoStabile) {
      statoStabile = letturaCorrente;
      ultimoEventoUtente = millis();
      digitalWrite(PIN_LED_TIMEOUT, LOW);

      // Transizione verso livello basso = pulsante premuto.
      if (statoStabile == LOW) {
        istantePressione = millis();
      }
      // Transizione verso livello alto = pulsante rilasciato.
      else {
        unsigned long durataPressione = millis() - istantePressione;

        // Se la durata supera la soglia, classifico come pressione lunga.
        if (durataPressione >= SOGLIA_PRESSIONE_LUNGA) {
          Serial.println("Evento: PRESSIONE LUNGA");
          lampeggiaLed(PIN_LED_DOPPIO, 2, 120);
          attesaSecondoClick = false;
        }
        else {
          // Se sto già aspettando un secondo clic,
          // verifico la finestra temporale.
          if (attesaSecondoClick == true &&
              (millis() - istantePrimoClick) <= FINESTRA_DOPPIO_CLICK) {
            Serial.println("Evento: DOPPIO CLICK");
            lampeggiaLed(PIN_LED_DOPPIO, 1, 250);
            attesaSecondoClick = false;
          }
          else {
            // Primo clic breve: non lo confermo subito,
            // perché potrei ricevere un secondo clic.
            attesaSecondoClick = true;
            istantePrimoClick = millis();
          }
        }
      }
    }
  }

  // Se è in attesa un secondo clic e la finestra è scaduta,
  // confermo il clic breve.
  if (attesaSecondoClick == true && (millis() - istantePrimoClick) > FINESTRA_DOPPIO_CLICK) {
    Serial.println("Evento: CLICK BREVE");
    lampeggiaLed(PIN_LED_BREVE, 1, 250);
    attesaSecondoClick = false;
  }

  // Se passa troppo tempo senza eventi, attivo il LED di timeout.
  if ((millis() - ultimoEventoUtente) >= TEMPO_TIMEOUT) {
    digitalWrite(PIN_LED_TIMEOUT, HIGH);
  }
}

// ----------------------------------------------------------
// Funzione di servizio: fa lampeggiare un LED alcune volte.
// In questa attività è accettabile usare delay() perché
// la funzione serve solo come feedback visivo di conferma.
// ----------------------------------------------------------
void lampeggiaLed(int pinLed, int numeroLampi, int durata) {
  for (int i = 0; i < numeroLampi; i = i + 1) {
    digitalWrite(pinLed, HIGH);
    delay(durata);
    digitalWrite(pinLed, LOW);
    delay(durata);
  }
}
Continua a leggere→

Allenamento alla maturità con Arduino

Esercitazioni progressive di laboratorio per studenti di quinta ITIS e professionale

Nota importante: questa pagina è in continuo aggiornamento. I link alle diverse esercitazioni saranno aggiunti progressivamente nell’indice, man mano che i contenuti verranno pubblicati.

La preparazione alla seconda prova dell’Esame di Stato passa anche attraverso l’attività pratica in laboratorio in modo che l’azione possa essere utile per focalizzare lo studio teorico e lo svolgimento delle tracce degli anni precedenti.

Per affrontare bene la maturità serve allenamento operativo, metodo e continuità.
Per questo motivo ho deciso di proporre una serie di esercitazioni pratiche con Arduino, pensate per studenti del quinto anno dell’ITIS – Elettronica e Automazione, utilizzabili sia a scuola in laboratorio con il supporto dei docenti sia a casa in autonomia come attività di ripasso e consolidamento.

Sono in realtà attività pratiche che possono essere svolte in circa 90 minuti di lavoro e che prendono in considerazione argomenti del triennio dell’ITIS che ritengo possano servire per lo svolgimento di problemi che potrebbero essere presenti nel tema d’esame di TPSEE.

Quindi questa raccolta nasce con un obiettivo molto preciso:

aiutare gli studenti a prendere confidenza con quelle strutture di programmazione che, molto spesso, risultano più difficili da capire e da usare in modo corretto, ad esempio:

  • temporizzazioni non bloccanti con millis()
  • multitasking cooperativo
  • array e matrici
  • interrupt
  • puntatori
  • macchine a stati
  • gestione ordinata degli eventi

Due percorsi distinti ma complementari

All’interno del lavoro di preparazione alla maturità sto sviluppando due percorsi paralleli.

Il primo è questa serie di esercitazioni trasversali di programmazione, focalizzate sulle strutture software più importanti e spesso più ostiche.

Il secondo, invece, è già in corso con un mia classe e nel breve pubblicherò le attività di laboratorio, si tratta di una reinterpretazione per il laboratorio di Sistemi elettronici e TPSEE della prova di maturità della sessione ordinaria 2018 di TPSEE, che richiede di affrontare un processo articolato con preallarme, attuatori ON/OFF, acquisizione di sensori, scelta dell’intervallo di campionamento, progettazione delle interfacce e descrizione dell’algoritmo di gestione.

Partiamo però dalle 20 attività.

Come sono costruite le esercitazioni

La struttura delle schede di lavoro rispecchia quelle che in genere consegno ai miei studenti.

Ogni attività sarà presentata con una struttura costante, così da aiutare anche gli studenti che hanno competenze di programmazione ancora deboli.

In ogni post troverete:

  • richiamo teorico iniziale delle istruzioni usate
  • analisi semplificata del problema
  • materiali necessari
  • schema logico di funzionamento
  • diagramma di flusso
  • codice Arduino completo e commentato nel dettaglio
  • spiegazione guidata del programma
  • errori tipici
  • possibili estensioni

Attività 0: prima di programmare, capire bene il testo

Prima ancora di partire con la costruzione del circuito e la programmazione iniziamo con l’Attività 0: la comprensione del testo tecnico, è un problema che si riscontra sempre, soprattutto nella comprensione del testo dell’esame di maturità.

Molto spesso gli studenti si bloccano non perché non sanno programmare, ma perché il testo della prova appare lungo, denso e complesso.
Per questo motivo, prima di scrivere codice, è fondamentale allenarsi a:

  • riconoscere ingressi, uscite, sensori e attuatori
  • distinguere dati misurati e condizioni logiche
  • individuare la sequenza del processo
  • separare la parte hardware dalla parte software
  • … e non ultimo progettare in modo ordinato

Pubblicazione delle soluzioni

Le attività saranno pubblicate progressivamente e in ogni attività lo studente troverà un esercizio aggiuntivo di complessità leggermente superiore rispetto a quello proposto.

Ogni esercizio sarà corredato da diagramma di flusso e codice Mermaid per replicare il diagramma di flusso.

Per favorire il ragionamento autonomo, la soluzione completa verrà resa disponibile dopo qualche giorno dalla pubblicazione dell’esercizio, così da lasciare agli studenti il tempo di provare davvero.

Nota importante

Questa serie di attività è attualmente in costruzione. Nel momento stesso in cui pubblico questo post sto ancora sviluppando e affinando le singole esercitazioni; per questo vi chiedo un po’ di pazienza e comprensione se dovessero essere presenti alcune imprecisioni o aspetti da migliorare. Ogni segnalazione, osservazione o suggerimento sarà quindi molto utile per rendere le schede di lavoro più chiare, efficaci e funzionali.

Naturalmente, quanto propongo non ha la pretesa di esaurire tutti i contenuti necessari per affrontare l’Esame di Stato. Si tratta di una mia selezione di attività, costruita a partire dagli argomenti ricorrenti nelle prove degli anni passati e pensata soprattutto per studenti con competenze di livello medio-base. Per questo motivo le esercitazioni possono essere integrate, adattate o modificate in base alle esigenze della classe, al livello di preparazione degli studenti e alle scelte didattiche del docente.

Di seguito trovate l’indice della serie, che al momento può essere considerato una versione beta, anche se con ogni probabilità resterà molto vicino alla struttura definitiva.
Questa pagina verrà aggiornata progressivamente, aggiungendo di volta in volta i link diretti alle singole esercitazioni.

Indice delle esercitazioni che verranno pubblicate

  • Esercitazione 1 – Pulsante singolo con antirimbalzo, doppio clic, pressione lunga e timeout
  • Esercitazione 2 – Tastiera 4×4 non bloccante con codice di accesso e feedback di errore
  • Esercitazione 3 – Scheduler cooperativo con tre task e supervisione dei tempi
  • Esercitazione 4 – Macchina a stati per un ciclo automatico con START, pausa, allarme e reset
  • Esercitazione 5 – Acquisizione analogica calibrata, filtrata e convertita in grandezza fisica
  • Esercitazione 6 – Controllo a finestra con isteresi, allarme latched e reset
  • Esercitazione 7 – Confronto tra filtro a media mobile e filtro esponenziale
  • Esercitazione 8 – Campionamento temporizzato con array di struct: tempo, valore e stato
  • Esercitazione 9 – Analisi statistica di una sequenza con rilevamento anomalie
  • Esercitazione 10 – Buffer circolare con trend, velocità di variazione e soglia dinamica
  • Esercitazione 11 – Matrice bidimensionale per organizzare campioni di più sensori nel tempo
  • Esercitazione 12 – Frame buffer per matrice LED: icone, animazioni e scorrimento testo
  • Esercitazione 13 – Conteggio impulsi con interrupt e validazione evento
  • Esercitazione 14 – Misura di periodo, frequenza, duty cycle e tempo alto di un segnale PWM
  • Esercitazione 15 – Encoder rotativo con menù parametrico semplificato
  • Esercitazione 16 – Funzioni con parametri passati per indirizzo e restituzione di più risultati
  • Esercitazione 17 – Ordinamento di misure e scambio di valori tramite puntatori
  • Esercitazione 18 – Macchina a stati per un menù su display LCD
  • Esercitazione 19 – Parser di comandi seriali con parametri e risposta strutturata
  • Esercitazione 20 – Mini progetto finale: stazione di monitoraggio completa

Quale sarà la periodicità delle attività? Probabilmente giornaliera, da domani o lunedì prossimo.

Siete pronti per ripassare? 🙂

Scheda didattica – Ponte autoportante di Leonardo: dal Codice Atlantico alla stampa 3D

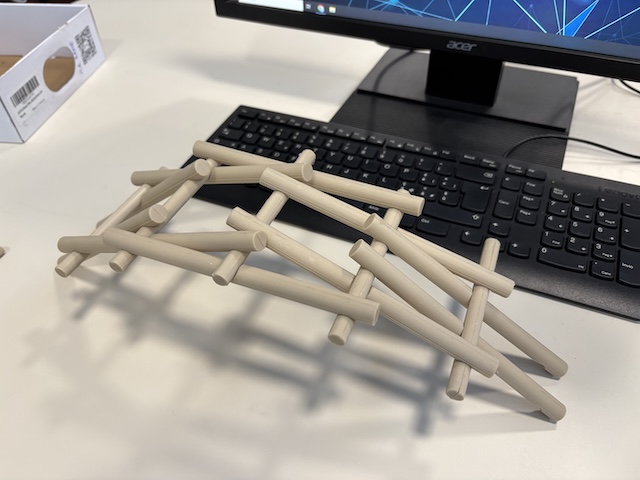
In queste settimane alcune classi seconde del nostro istituto svolgeranno un progetto presso l’LTO che unisce storia dell’ingegneria, fisica e laboratorio. Per accompagnare l’attività ho progettato insieme alla mia collega di Fisica una serie di lezioni che permetteranno agli studenti di realizzare un modellino stampabile in 3D del celebre ponte autoportante di Leonardo: una struttura che si monta senza colla, senza chiodi e senza corde, sfruttando esclusivamente geometria, attrito e distribuzione dei carichi.

L’idea è semplice: fornire agli studenti un percorso guidato di modellazione e stampa 3D, in cui ciascuno possa costruirsi il proprio ponte e personalizzarlo (lunghezza e sezione dei moduli), e probabilmente, tempo permettendo, si tenterà di realizzare una prova pratica: posizionare il ponte tra due banchi e farvi transitare un piccolo robot (probabilmente un mBot2) per verificare stabilità e capacità di carico.
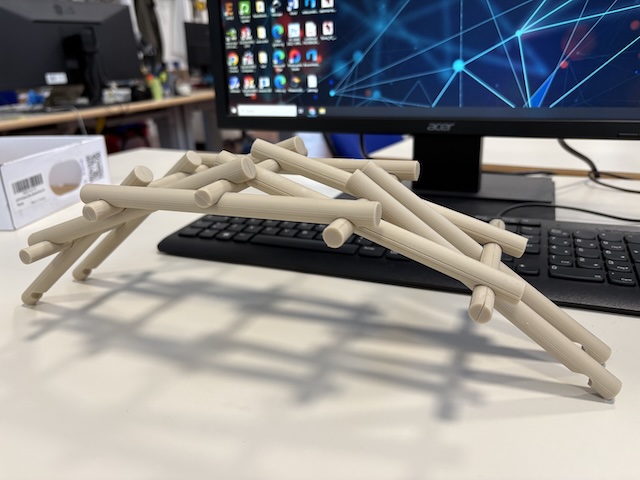
Poiché gli studenti non hanno mai modellato in 3D e non sanno usare la stampante 3D ho provveduto a realizzare un modellino del ponte in modo che durante la fase di progettazione abbiano idea di cosa dovranno realizzare.

Verranno realizzate due versioni, una in legno di dimensioni grandi ed una versione da far realizzare agli studenti stampata in 3D.

Leonardo da Vinci (1452–1519) studiò e disegnò numerose soluzioni di ponti “rapidi” e trasportabili, utili in contesti civili e militari. Tra questi, il più affascinante per essenzialità è proprio il ponte militare in legno autoportante, documentato nel Codice Atlantico (Codex Atlanticus), la grande raccolta di fogli con appunti e disegni conservata presso la Biblioteca Ambrosiana.

Nel foglio comunemente citato per questo progetto (ad esempio f. 71 recto) si riconosce una struttura costruita con travi incrociate, dove ogni elemento “regge e viene retto” dagli altri: un principio che oggi, in ambito strutturale, è vicino ai sistemi reciproci (reciprocal frames).

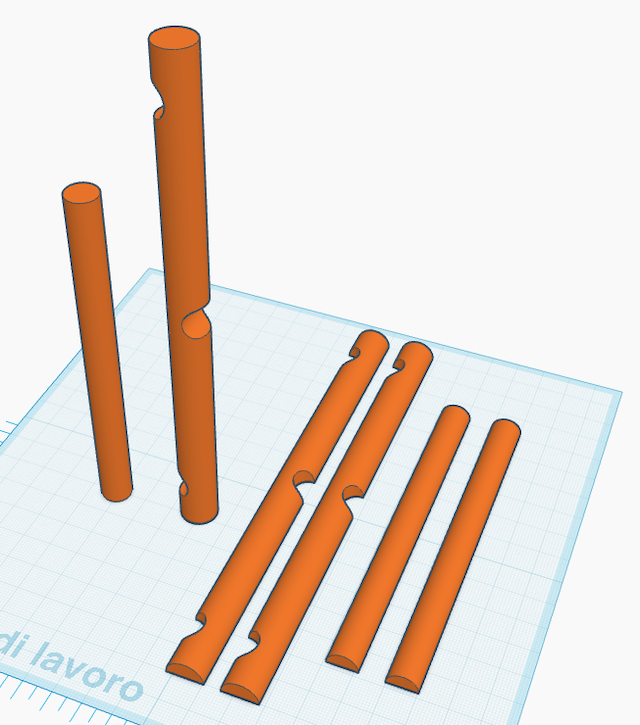
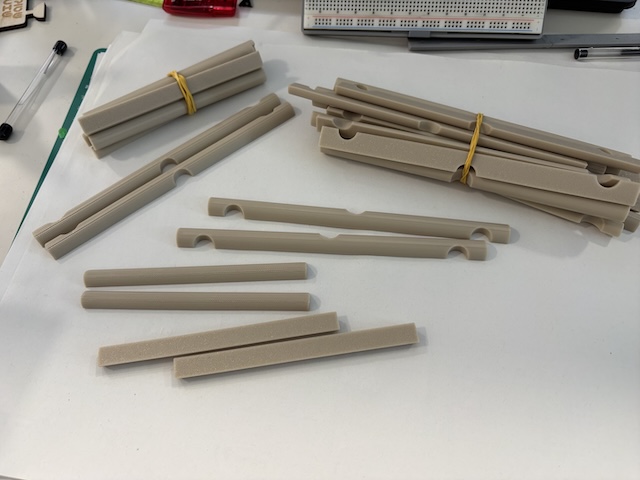
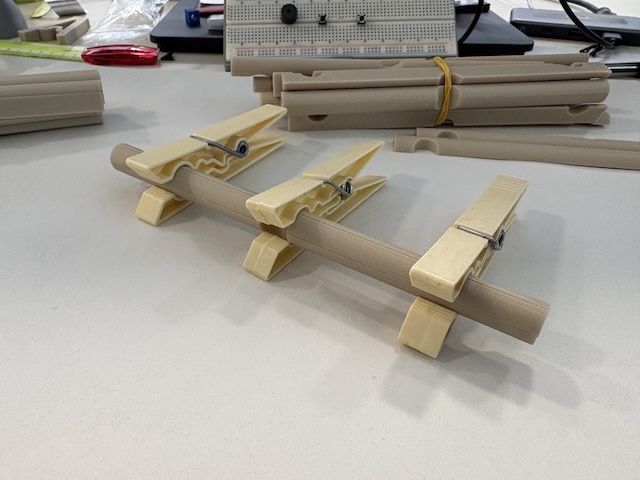
Nel mio caso ho ricostruito il modello basandomi sul disegno e su ricostruzioni simili sviluppate da altri maker e divulgatori online, ma ho scelto una semplificazione didattica molto utile: il ponte è realizzato soltanto con due moduli ripetitivi che sono stampati in sezione in modo da accelerare la stampa, le due falde dei rispettivi moduli saranno incollate insieme.

Per chi fosse interessato e desidera realizzare il ponte potete prelevare i sorgenti per la stampa 3D seguendo il link.

Di seguito la sintesi della progettazione didattica. Agli studenti verranno consegnate schede di lavoro specifiche.


Obbiettivi didattici

Fisica

  • equilibrio statico e condizioni di stabilità
  • attrito statico vs dinamico (quando “tiene”, quando “parte”)
  • forze interne: compressione, taglio, (cenni di) flessione
  • distribuzione dei carichi e percorsi di forza nella struttura
  • differenza tra struttura “che funziona per forma” e struttura “che funziona per fissaggi”

Tecnologia e making

  • progettare pensando alla stampa 3D
  • gestione errori: ritiro, tolleranze, orientamento, adesione al piatto
  • iterazione: prototipo > test > modifica > nuova stampa

Matematica e geometria applicata

  • proporzioni, scale, vincoli dimensionali
  • relazione tra sezione e rigidezza
  • ragionamento parametrico: una variabile cambia il comportamento del sistema

Competenze trasversali

  • lavoro in team (ruoli: modellatore, slicer, collaudatore, documentatore)
  • documentazione tecnica (foto, note, problemi riscontrati, versione del modello)
  • pensiero critico: “perché questa variante regge meglio?” con dati e osservazioni

Percorso laboratoriale dalla modellazione alla stampa: struttura della lezione

Ecco una traccia che gli studenti possono seguire (in modo guidato, ma con margine di personalizzazione):

  1. Lettura del problema (reverse engineering)
    • Che cosa deve fare il ponte?
    • Da quali elementi è composto?
    • Quale parte è ripetuta e quale “regola” l’incastro?
  2. Modellazione dei due moduli (CAD)
    • Disegno 2D di base > estrusione
    • Inserimento di incastri/sedi
    • Controllo quote critiche (tolleranze minime per montaggio)
  3. Parametri di personalizzazione
    • Lunghezza del modulo (ponte più o meno lungo)
    • Sezione (spessore/larghezza: rigidità vs consumo materiale)
    • Eventuali micro-varianti: smussi, arrotondamenti, texture
  4. Esportazione STL e slicing
    • orientamento consigliato
    • niente supporti (se progettato correttamente)
    • scelta infill/perimetri in funzione della rigidità richiesta
  5. Stampa e controllo qualità
    • verifica dimensionale rapida (soprattutto incastri)
    • prove: i pezzi scorrono? si incastrano troppo? sono laschi?
  6. Montaggio e collaudo
    1. montaggio su banco
    2. “ponte tra due banchi” (campata reale)
    3. test con carico progressivo

Perché il ponte riesce a stare in piedi

Questo ponte funziona perché combina tre idee chiave:

  1. Incastro geometrico (vincolo di forma)
    I pezzi sono progettati per “appoggiarsi” in modo coerente: la forma guida l’assemblaggio e impedisce che gli elementi scivolino via subito.
  2. Attrito tra le superfici
    Una volta in posizione, il peso dei pezzi aumenta la forza normale tra le parti e quindi l’attrito, che ostacola lo scorrimento.
  3. Percorso dei carichi (load path)
    Il carico applicato sul ponte non grava su un singolo elemento: viene “ridistribuito” lungo l’intreccio delle travi, generando una specie di arco/volta discreta. Questo rende la struttura sorprendentemente rigida rispetto al materiale impiegato.

Dal disegno storico al modello 3D: due moduli, infinite varianti

La scelta di lavorare con due soli moduli ripetitivi è perfetta per una lezione di modellazione:

  • riduce la complessità (due pezzi “master” invece di molti diversi);
  • rende immediata la logica della modularità (un concetto chiave dell’ingegneria);
  • abilita la progettazione parametrica: cambi una quota e ottieni un ponte diverso.

Perché sezionare i pezzi

Uno dei moduli ha una dimensione “lunga” che, su molte stampanti, può portare a:

  • distacco dal piatto (warping o scarsa adesione),
  • vibrazioni/infill poco uniforme su elementi sottili,
  • fallimenti verso fine stampa (quando ormai si è perso tempo).

Per questo ho adottato una soluzione semplice e molto didattica: sezionare trasversalmente il pezzo nella direzione più lunga. In pratica:

  • ottengo due parti più “compatte” e stabili in stampa;
  • riduco il rischio di sollevamento degli spigoli;
  • accelero la produzione di set completi per la classe.

È anche un ottimo pretesto per parlare di orientamento di stampa, adesione al piano, ritiro termico e scelte di progettazione “per la manifattura” (design for manufacturing).

Buon Making a tutti 🙂

ESP32 su breadboard: come recuperare spazio di prototipazione

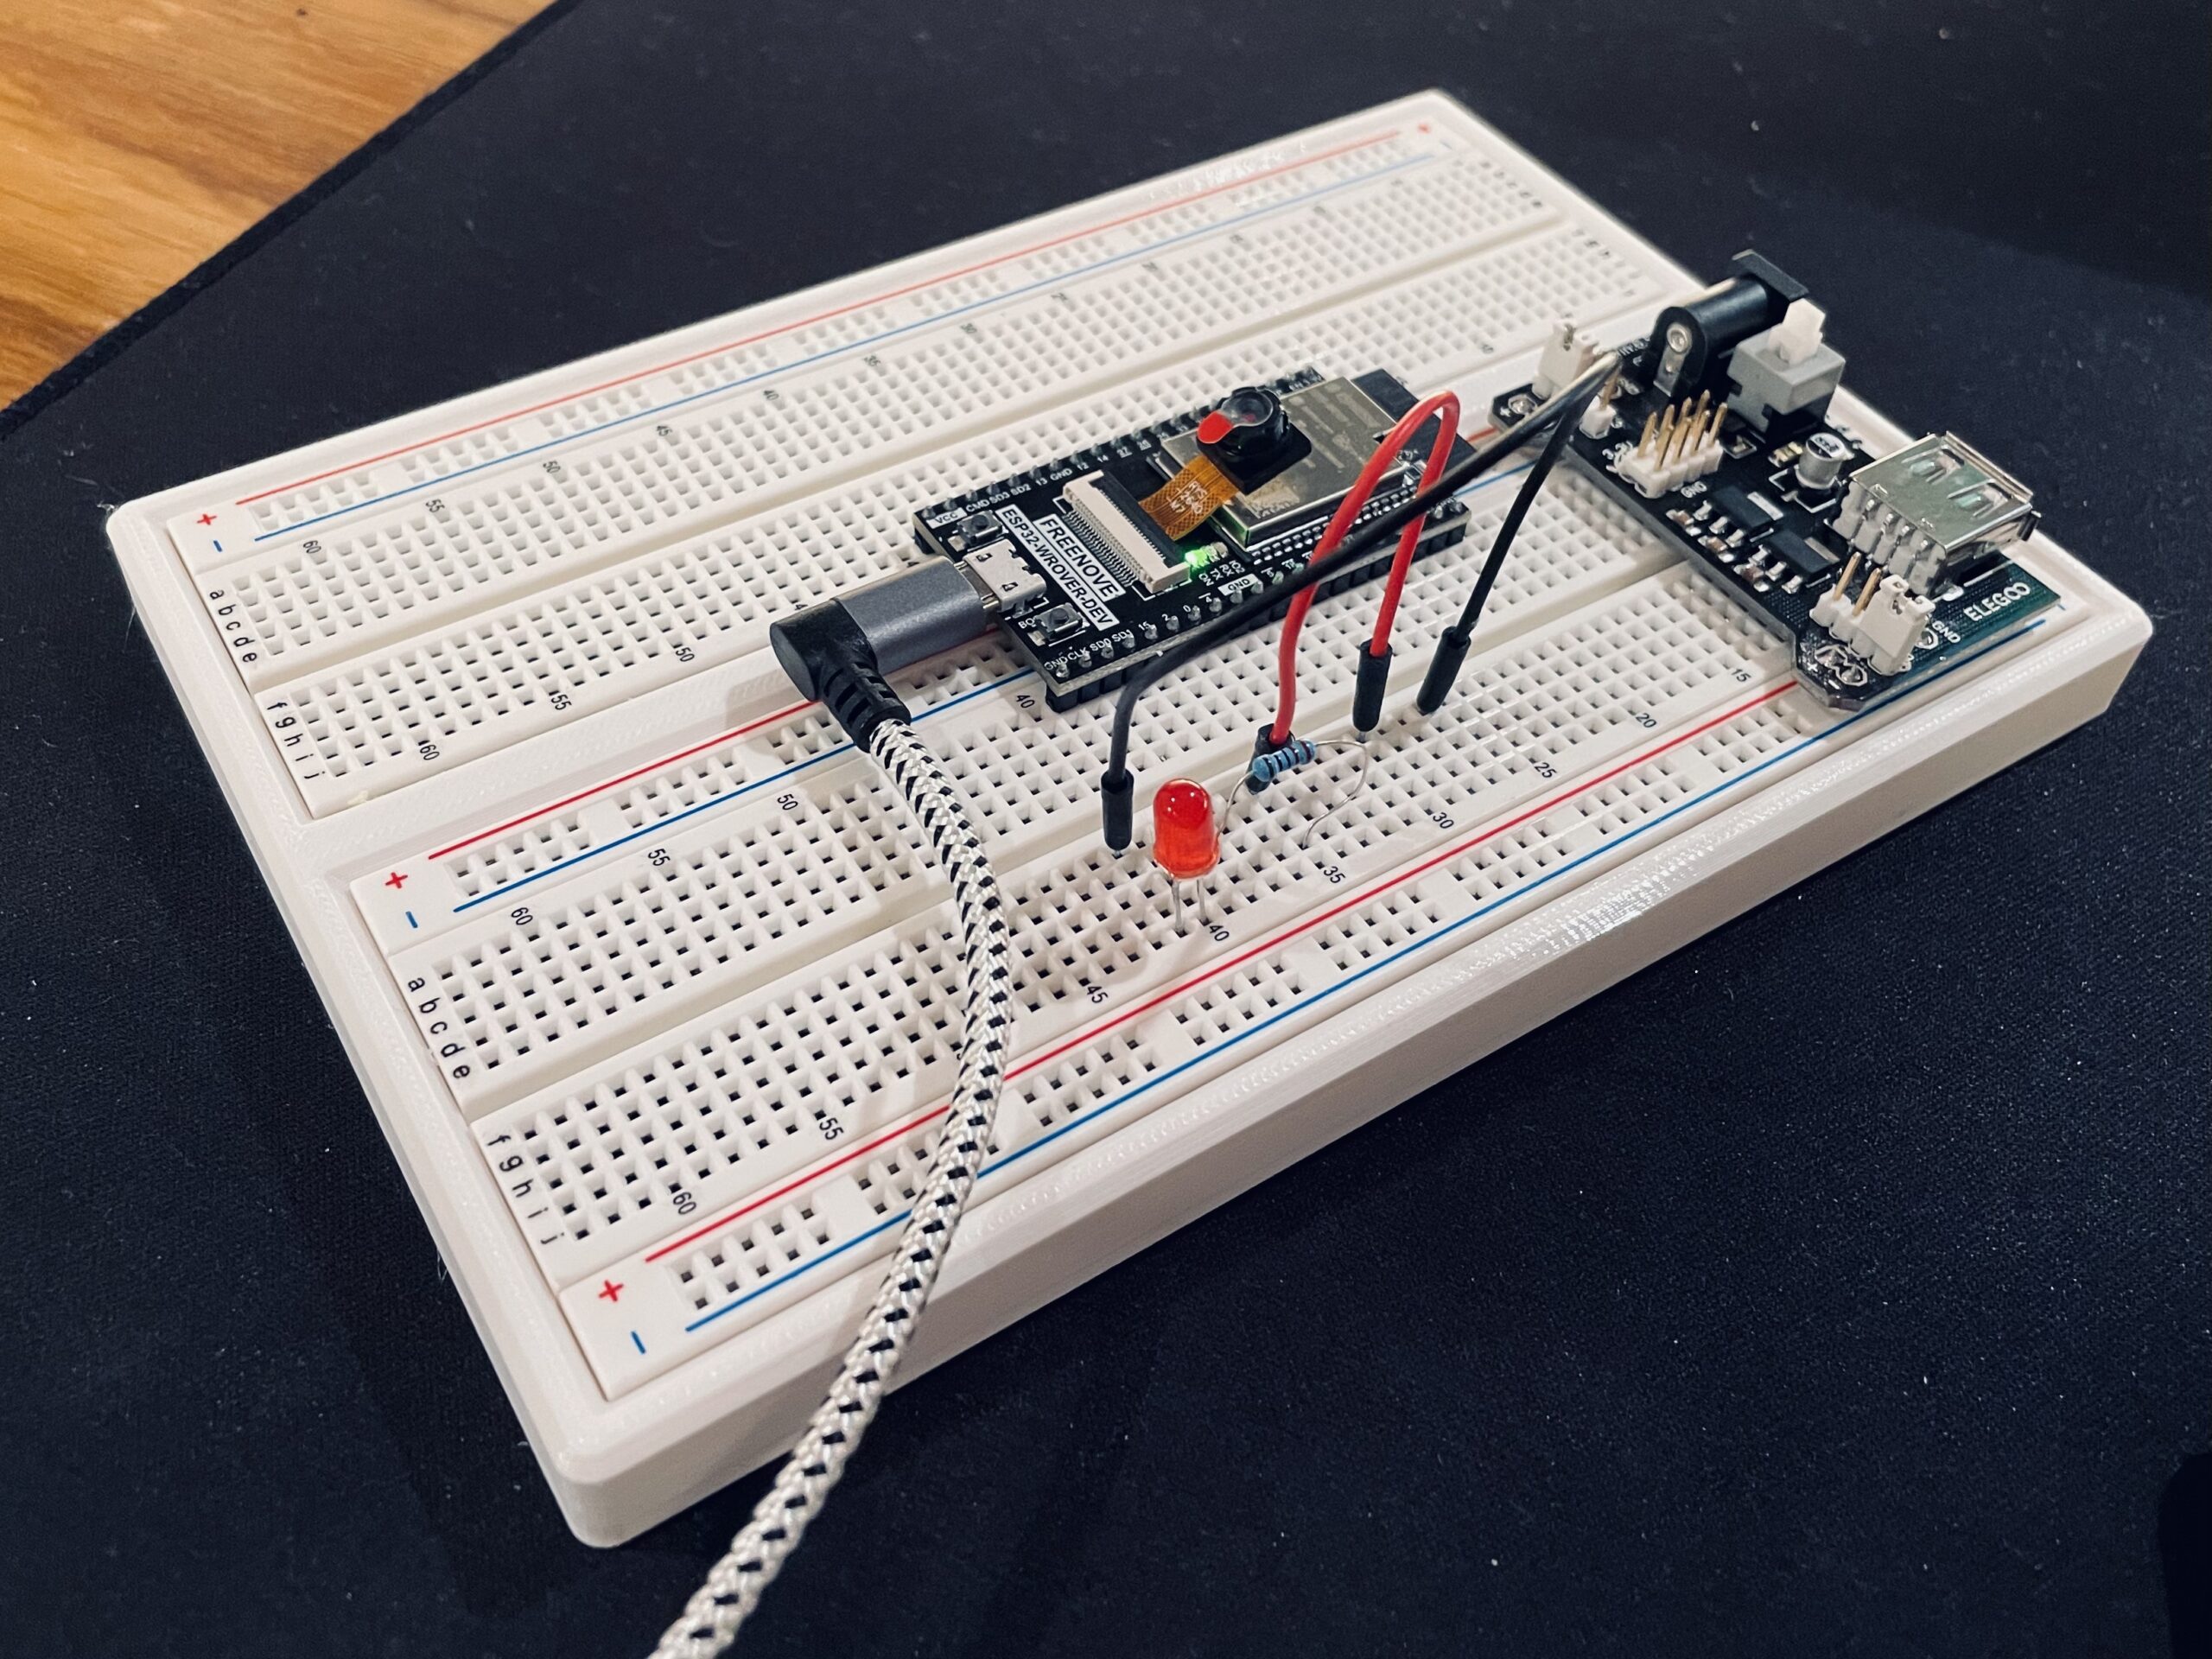
Chi lavora con ESP32 su breadboard conosce bene il problema: molte dev board (DevKit, NodeMCU, ecc.) sono abbastanza larghe da occupare la fessura centrale e “mangiarsi” proprio i fori che servirebbero per collegare jumper, moduli e sensori. Risultato: cablaggi scomodi, contatti instabili e poco spazio operativo.
In questo post raccolgo due soluzioni pratiche, a partire da due modelli stampabili in 3D. On-line trovate altre soluzioni che uniscono insieme più breadboard, sono ovviamente altrettanto valide, vi mostrerò in successivi post come procedere, per ora sto utilizzando una soluzione che considero più elegante.

Soluzione 1: “ESP-32 Breadboards” stampabile in 3D

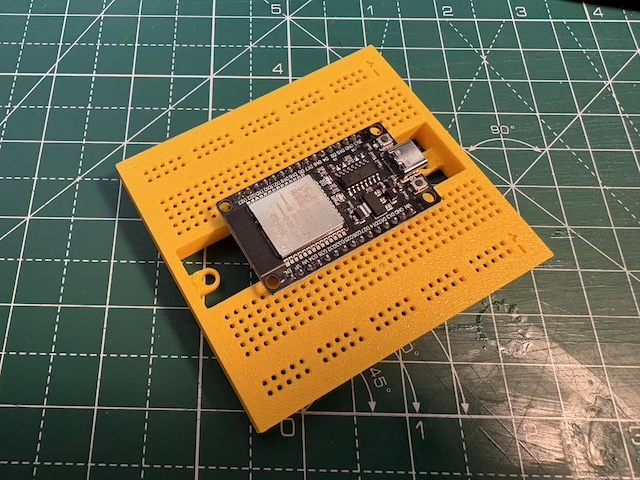
La soluzione che sto utilizzando in questo periodo e che nasce proprio con l’obiettivo di porre l’ESP32 in posizione corretta e garantire più spazio aggiuntivo per moduli e collegamenti. Il progetto può essere reperito su MakerWorld ed è descritto dall’autore come “Perfect Fit, Extra Module Spaces” e posso confermarlo.

Motivi per cui ho scelto questo progetto:

  • crea una base dedicata: evitiamo ESP32 “appesi” alla breadboard;
  • recupero spazio attorno alla scheda per jumper e piccoli moduli;
  • è pensata per essere una soluzione ordinata, comodo in contesto didattico.

Seguite il link per prelevare i file per la stampa 3D.

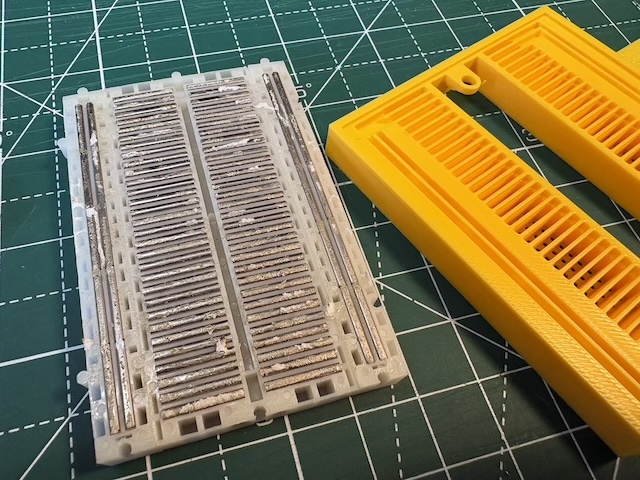
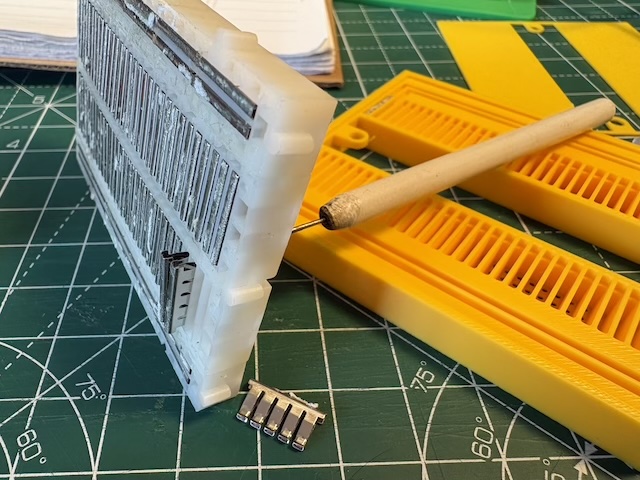
Di seguito le fasi di costruzione.

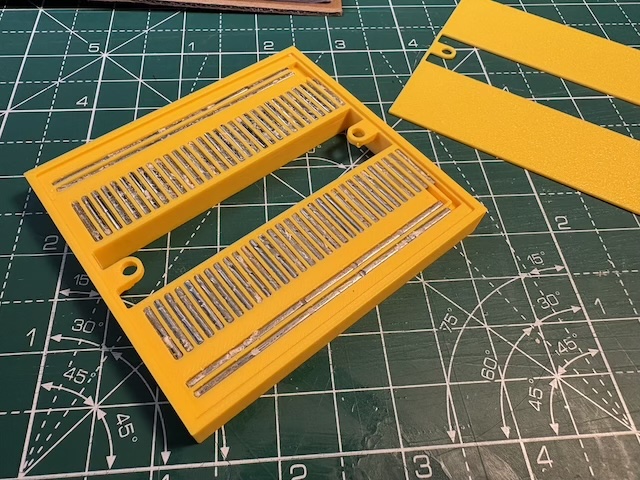
Le lamelle/contatti metallici possono essere recuparate da una breadboard standard come potete notare dalle immagini che seguono, qindi l’operazione richiede un po’ di lavoro iniziale.

Soluzione 2: “Dual Breadboard Case”

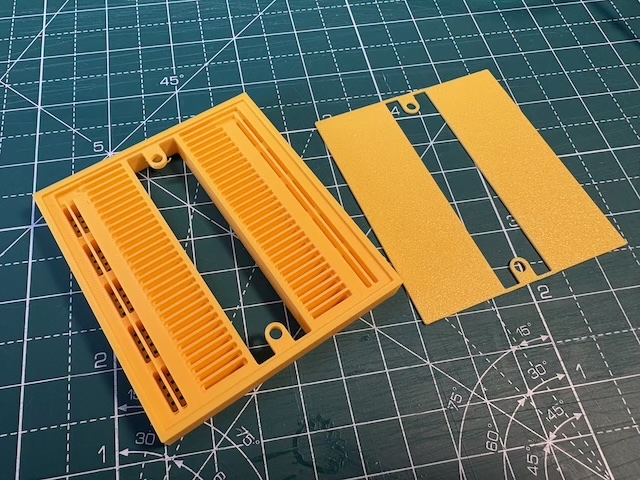
La seconda soluzione è un contenitore che vi permette di accoppiare due breadboard creando un’area di prototipazione più ampia, lasciando la scheda (ESP32/Arduino ecc.) in posizione comoda.

Certamente è una soluzione più semplice da realizzare, non richiede di smontare le lamelle di una precedente breadboard, inoltre disponete di maggior spazio di lavoro.

Seguite il link per prelevare i file per la stampa 3D.

Mentre scrivo questo breve post sto stampando questo contenitore in modo da valutarne l’utilizzo a scuola.

Buon Making a tutti 🙂

Esp32-C3 Super Mini – lezione 1

Sto sviluppando da qualche giorno un progetto didattico un po’ “speciale” che vorrei portare in un evento scolastico tra qualche mese (spero di potervene parlare presto). In sintesi, si tratta di un controllo per micromotori, quelli tipici dei piccoli droni e, proprio per il vincolo di peso/ingombro a cui devo sottostare, mi sono orientato su componenti compatti: ESP32-C3 Super Mini e driver motore DRV8833.
Come sempre, mi interessa che il lavoro sia replicabile anche in altri contesti didattici: per questo ho deciso di trasformare le mie prove in una guida. In questa prima lezione facciamo un’introduzione completa alla scheda (pin, IDE, primi test), vediamo come controllare il led onboard e come controllare l’accensione del led sulla scheda attraverso una pagina web. Nelle lezioni successive aggiungerò ulteriori sperimentazioni legate all’uso di sensoristica specifica e al controllo di motori.

Guida introduttiva

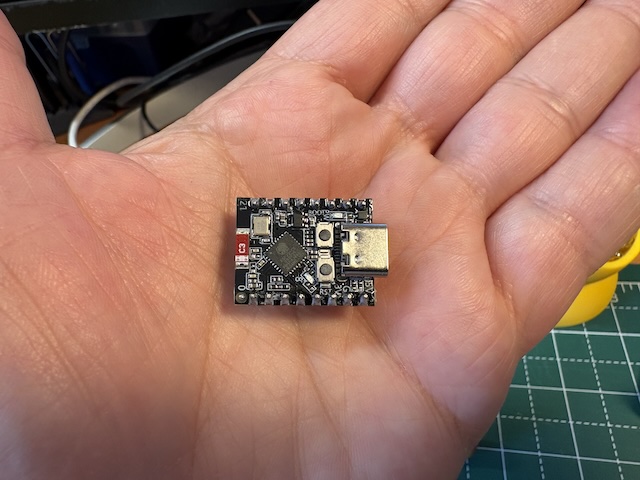
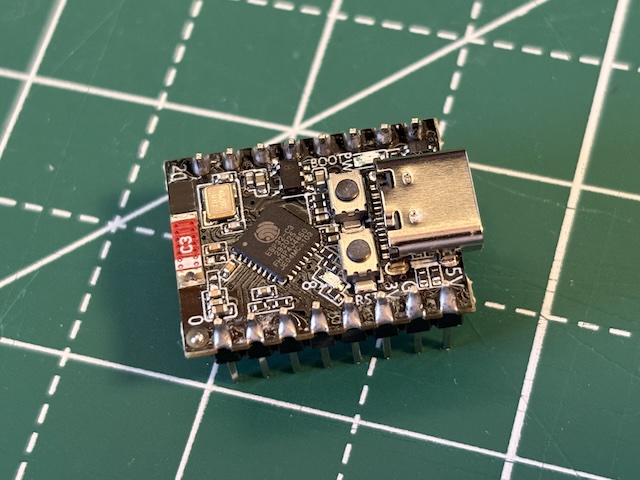
L’ESP32-C3 Super Mini è una scheda di sviluppo molto compatta basata sul chip Espressif ESP32-C3, appartenente alla famiglia ESP32. Rispetto a molte altre board ESP32, si distingue soprattutto per dimensioni ridotte e consumi molto contenuti in modalità deep sleep.
In questo tutorial vedremo cos’è l’ESP32-C3 Super Mini, quali sono le sue caratteristiche principali e il suo pinout, come si programma con Arduino IDE e come eseguire alcuni esempi rapidi per verificare che tutto funzioni correttamente.

L’ESP32-C3 Super Mini integra il chip ESP32-C3 con Wi-Fi e Bluetooth a bordo. A differenza di altri modelli della famiglia, qui parliamo di un chip single-core. Il formato è molto ridotto ed è pensato per lavorare bene anche in scenari a basso consumo: secondo datasheet, in deep sleep può arrivare a circa 43 µA.
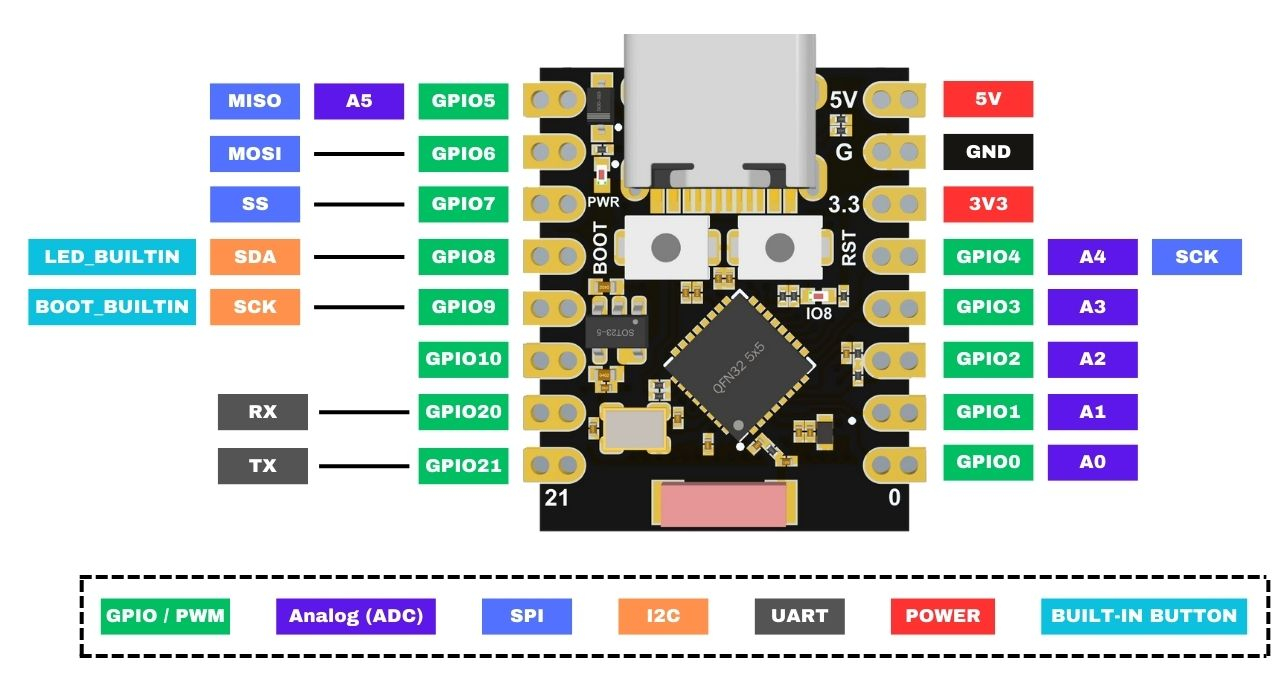
La board dispone di 16 pin, di cui 11 GPIO programmabili; questi GPIO supportano funzioni come ADC, PWM, UART, I2C e SPI.

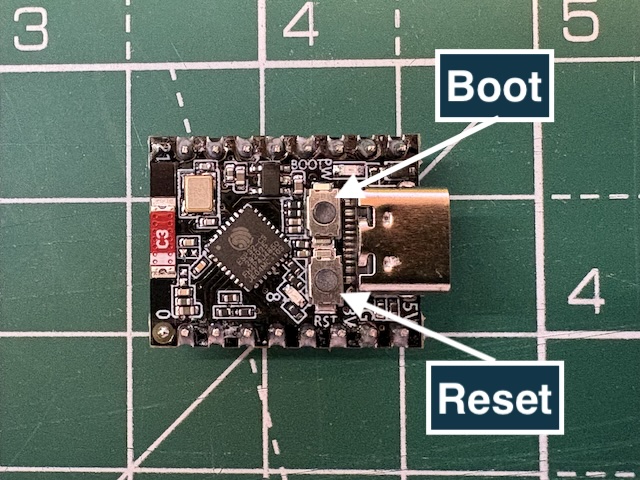
Sono presenti due pulsanti: RST (reset) e BOOT. Il pulsante BOOT serve per entrare in modalità bootloader (utile quando dovete caricare il firmware), mentre RST riavvia la scheda, comodo per far ripartire subito lo sketch appena caricato.

È disponibile anche una porta USB-C, utilizzabile per alimentazione, upload del codice e comunicazione seriale. In alternativa, potete alimentare la scheda con un 5 V esterno usando i pin 5V e GND; in questo caso, è importante non usare contemporaneamente anche la USB-C.
Come su molte schede ESP32, è presente un LED onboard. Qui però è collegato a GPIO 8 (non a GPIO 2, come succede spesso su altre board).

Specifiche tecniche

  • Processore: CPU RISC-V 32 bit fino a 160 MHz
  • Wi-Fi IEEE 802.11 b/g/n e Bluetooth 5 (LE)
  • 400 KB SRAM, 384 KB ROM, 4 MB flash integrata
  • Antenna SMD compatta
  • 11 GPIO con supporto a:
    • DC (4 pin)
    • PWM
    • UART
    • I2C
    • SPI
  • LED integrato su GPIO 8
  • Pulsanti Reset e Boot
  • Consumo molto basso: fino a 43 µA in deep sleep
  • Form factor ridotto

Tabella riassuntiva delle specifiche

Voce Dettagli
Microcontrollore (processore) Espressif ESP32-C3 (RISC-V 32-bit single-core, fino a 160 MHz)
Memoria Flash 4 MB (flash SPI integrata)
SRAM 400 KB
ROM 384 KB
Wi-Fi 802.11 b/g/n, 2.4 GHz, fino a 150 Mbps
Bluetooth Bluetooth 5.0 LE
Pin GPIO 11 GPIO accessibili
Ingressi analogici (ADC) 2 × ADC SAR a 12 bit, fino a 6 canali
Canali PWM 6 canali
SPI 3 × interfacce SPI (SPI0, SPI1 riservate)
I2C 1 × interfaccia I2C
UART 2 × interfacce UART
I2S 1 × interfaccia I2S
Interfaccia USB USB-C, supporta USB CDC
Alimentazione 5V via USB-C oppure 3.3V–6V via pin VIN (5V); regolatore 3,3V integrato (fino a 500 mA)
Tensione di funzionamento 3,3V (livello logico per i GPIO)
Modalità Deep Sleep 43uA
Pulsanti 1 × pulsante Reset, 1 × pulsante Boot (GPIO9)
LED 1 × LED integrato (su GPIO8, attivo basso)
Programmazione Arduino IDE, ESP-IDF, MicroPython, PlatformIO/pioarduino

Strapping pin

Alcuni GPIO hanno un ruolo speciale durante avvio/reset (boot strap). In particolare:

  • GPIO 2: usato come strapping per entrare in bootloader – meglio evitarlo per uso generico.
  • GPIO 8: collegato al LED blu integrato (logica invertita / attivo LOW) ed è anche strapping.
  • GPIO 9: collegato al pulsante BOOT – da evitare per uso “tranquillo” nei progetti.

È possibile usare comunque questi pin, ma va considerato che, durante reset o ingresso in bootloader, il loro stato può cambiare temporaneamente e questo può interferire con circuiti collegati.

Pin di alimentazione

Per l’alimentazione disponete:

  • 5V
  • 3V3
  • GND

Il pin 3V3 può fornire 3,3 V dal regolatore onboard oppure ricevere 3,3 V da un’alimentazione esterna. Il pin 5V può essere usato come ingresso per alimentare la scheda, oppure come uscita dei 5 V provenienti dalla USB.

Pin analogici (ADC)

I GPIO 0, 1, 2, 3, 4 e 5 supportano lettura analogica:

  • GPIO 0: ADC1_CH0
  • GPIO 1: ADC1_CH1
  • GPIO 2: ADC1_CH2
  • GPIO 3: ADC1_CH3
  • GPIO 4: ADC1_CH4
  • GPIO 5: ADC1_CH5

PWM

Tutti i GPIO “general purpose” possono generare segnali PWM.

UART, I2C e SPI

Grazie al multiplexing dell’ESP32, le periferiche UART, SPI e I2C possono essere mappate su diversi GPIO.

Detto questo, in Arduino IDE i pin “di default” non sono universali: dipendono dalla board/variant selezionata (i file variant/pins_arduino.h del core Arduino-ESP32).
Per ESP32-C3 SuperMini (e, in generale, per il profilo ESP32C3 del core Arduino-ESP32) i default sono:

  • UART: GPIO 20 (RX) e GPIO 21 (TX)
  • SPI: GPIO 6 (MISO), GPIO 7 (MOSI), GPIO 10 (SCK) e GPIO 5 (SS)
  • I2C: GPIO 8 (SDA) e GPIO 9 (SCL)

Nota: su SuperMini GPIO 8 è anche il pin del LED integrato e GPIO 9 è legato al tasto BOOT; se usi I2C su 8/9 e noti comportamenti strani, conviene rimappare I2C su altri pin.

Remapping (rimappare i pin)

L’ESP32 (anche C3) supporta il remapping: in pratica SPI può essere spostata su altri GPIO.
Questo però non cambia automaticamente i “default”: quelli restano quelli definiti dalla variant della board selezionata nell’IDE.
Per evitare ambiguità (e prevenire librerie che assumono pin diversi), potete inizializzare SPI indicando esplicitamente i pin:

#include 
// firma: begin(sck, miso, mosi, ss)
SPI.begin(4, 5, 6, 7);

Aggiornamento: in una versione precedente di questa pagina era riportata un’indicazione errata sui pin SPI “di default”. Grazie a chi l’ha segnalato (nei commenti a questo post): per ESP32-C3 SuperMini i default del core Arduino-ESP32 sono SCK=GPIO4, MISO=GPIO5, MOSI=GPIO6, SS=GPIO7.
Continua a leggere→